


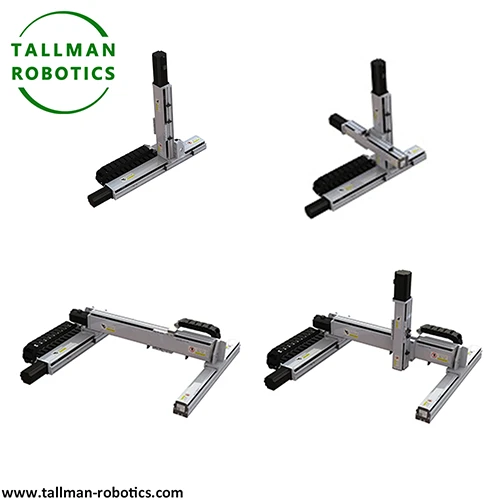
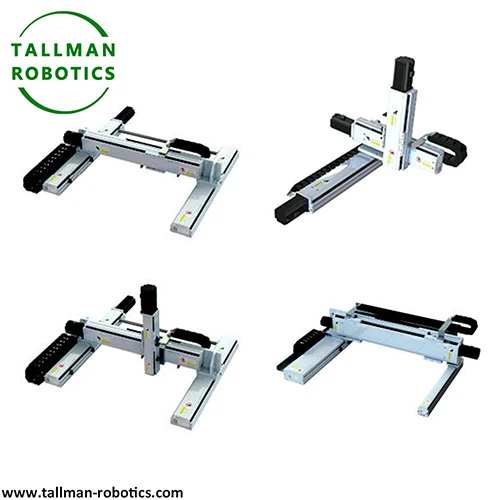
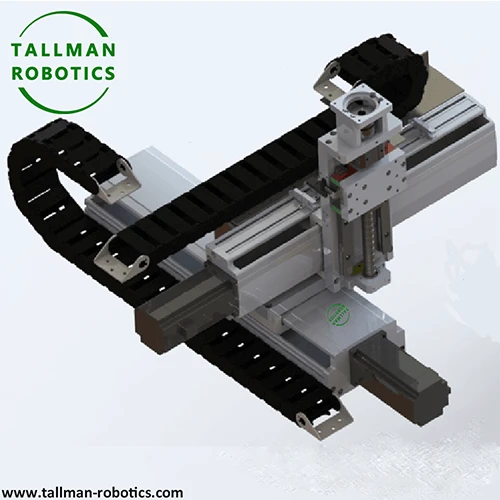
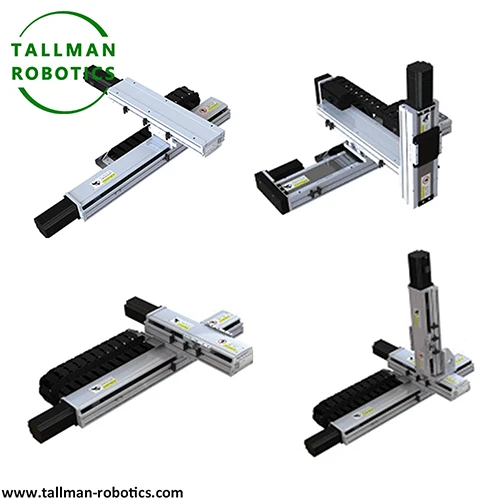
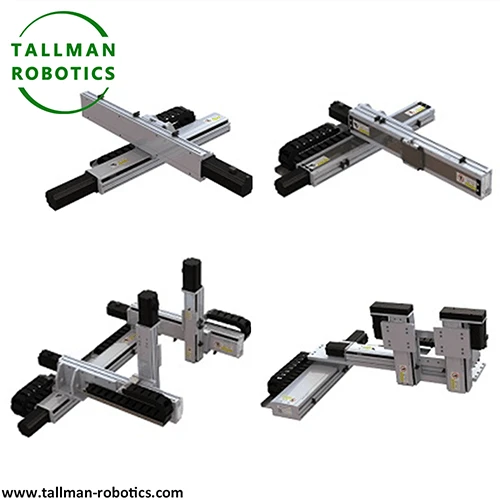

Multi Axis Linear Module ye modular mechanical component egatta ensengekera z’entambula ya linear eziwera, okusobozesa entambula ya linear mu X/Y/Z oba diguli eziwera ez’eddembe,okusinga ekozesebwa okutuuka ku kufuga okutuufu okw’entambula ya linear okw’ebintu mu bipimo bibiri, bisatu, oba okusingawo. Multi Axis Linear Module egatta modulo eziwera ez’ennyiriri ez’ekisiki ekimu mu nsengekera eyeetongodde (ebiseera ebisinga XY axis, XYZ axis combinations) okukola yuniti ekwataganye oba ekifo ky’entambula ekizibu ennyo ekiyinza okutambula nga zikolagana mu ndagiriro eziwera.
Kiki ekikwata ku Multi Axis linear Module?
Ekintu ekiri mu Multi Axis Linear Module bwe busobozi okutuuka ku ntambula ya linear nga erina diguli eziwera ez’eddembe, okutuukiriza ebyetaago by’okuteeka mu kifo, okukwata, okukuŋŋaanya, n’embeera endala enzibu ez’okukola. Ekozesebwa nnyo mu bintu nga layini z’okufulumya mu ngeri ey’otoma, ebyuma ebikebera mu ngeri entuufu, okukuba ebitabo mu ngeri ya 3D, okulongoosa layisi, n’ebyuma ebikozesebwa mu byuma bya CNC.
Wano, twanjula engeri y'okulondamu Muti Axis Linear Modules mu nkola ezirina code nga zino wammanga ggwe okulonda ku pulojekiti zo:
Oyanirizibwa okulaba pulojekiti endala oba okugenda ku video gallery yaffe eya Youtube:https://www.youtube.com/@eby’obusimu obuyitibwa tallmanrobotics
|
|
|
|
|
|
TM-FA |
TM-FB |
TM-FB2Z2 |
TM-FBZ2 |
|
|
|
|
|
|
TM-FC |
TM-FCZ |
TM-FD |
TM-FDZ |
|
|
|
|
|
|
TM-FE.E |
TM-FEZ |
TM-FF |
TM-FFZ |
|
|
|
|
|
|
TM-FG |
TM-FF2 |
TM-FGZ |
TM-FBZ2 |


|
Omuze gwa Buli Ekisiki |
Omuze gwa Buli Ekisiki |
Omuze gwa Buli Ekisiki |
||||||
|
X Ekisiki |
Y Ekisiki |
Z Ekisiki |
X Ekisiki |
Y Ekisiki |
Z Ekisiki |
X Ekisiki |
Y Ekisiki |
Z Ekisiki |
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
|
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
|
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
|
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
|
|
TM135 |
TM100 |
TM62 |
TM150 |
TM135 |
TM100 |
|||
|
Omuze gwa Buli Ekisiki |
Omuze gwa Buli Ekisiki |
Omuze gwa Buli Ekisiki |
||||||
|
X Ekisiki |
Y Ekisiki |
Z Ekisiki |
X Ekisiki |
Y Ekisiki |
Z Ekisiki |
X Ekisiki |
Y Ekisiki |
Z Ekisiki |
|
TM100 |
TM45 |
TM135 |
TM100 |
TM100 |
TM150 |
TM135 |
TM135 |
|
|
TM100 |
TM62 |
TM135 |
TM135 |
TM100 |
TM200 |
TM100 |
TM62 |
|
|
TM100 |
TM100 |
TM45 |
TM135 |
TM135 |
TM135 |
TM200 |
TM100 |
TM100 |
|
TM100 |
TM100 |
TM62 |
TM150 |
TM62 |
TM200 |
TM135 |
TM100 |
|
|
TM100 |
TM100 |
TM100 |
TM150 |
TM100 |
TM62 |
TM200 |
TM150 |
TM100 |
|
TM135 |
TM62 |
TM150 |
TM100 |
TM100 |
TM200 |
TM150 |
TM135 |
|


Ebibuuzo ebibuuzibwa:
1. Bitundu ki ebikulu ebya Multi axis linear modules ?
|
Ekitundu |
Ennyonyola y'omulimu |
|
Module ya layini y’ekisiki ekimu |
Basic motion unit (nga X/Y/Z axis module), omuli guide rail, slider, n’enkola y’okuvuga (screw/synchronous belt/linear motor). |
|
Ensengeka y’okuyunga |
Ebiyungo eby’ebyuma (nga L-shaped brackets, cross slide tables) bikakasa multi axis rigid combination. |
|
Enkola y’okufuga multi axis |
Okuyingiza entambula nga linear ne circular path) kituukibwako okuyita mu PLC, motion control card oba industrial PC. |
|
Motor ne Ddereeva |
Servo motor (eya bulijjo), stepper motor oba linear motor, buli axis evugirwa mu ngeri eyeetongodde. |
|
Enkola ya sensa n’okuddamu |
Encoder ne grating ruler (closed-loop control) okulongoosa obutuufu bw'okuteeka. |
2. Biki ebikulu ebikwata ku Multi Axis Linear Modules?
|
Ebintu eby'enjawulo |
Ebirungi ebirimu |
|
Multi℃of eddembe okutambula |
Awagira okugatta nga 2-ekisiki (XY), 3-ekisiki (XYZ), 4-ekisiki (XYZ+okuzimbulukuka) . |
|
Obutuufu obw’okukolagana obw’amaanyi |
Multi axis interpolation control, obutuufu bw’enkola busobola okutuuka ku ± 0.02mm (nga laser okusala). |
|
Dizayini ya modulo |
Gaziya mu ngeri ekyukakyuka omuwendo gw’embazzi oba zzaawo mode ya drive (screw/synchronous belt exchange). |
|
Entambula ya sipiidi ya waggulu |
Module ya synchronous belt esobola okutuuka ku 5m/s, ate module ya linear motor esingako awo. |
|
Obusobozi bw’okutikka emigugu obw’amaanyi |
Enzimba y’emirimu enzito-esobola okulongoosebwa (nga Z-ekisiki nga kiriko silinda y’okutebenkeza). |
3. Bika ki ebikulu?
(1) Esengekeddwa okusinziira ku muwendo gw’embazzi
|
Okuwandiika |
Enzimba Ekyokulabirako |
Okukozesa okwa bulijjo |
|
Ekisiki eky’emirundi ebiri (XY) . |
Entambula ya planar |
Ekyuma ekissaako obubonero bwa layisi n’okugaba eddagala. |
|
Ekisiki bisatu (XYZ) . |
Roboti ekwatagana ya Cartesian |
CNC machining, okukebera mu ngeri entuufu. |
|
Ekisiki nnya (XYZ+R) . |
Okwongerako ekikondo ekikyukakyuka |
Okufuumuula ebintu n’emirimu gy’okubikuŋŋaanya. |
(2) Esengekeddwa okusinziira ku nkola y’okuvuga
Ball screw multi axis linear module: Obutuufu obw’amaanyi (± 0.01mm), esaanira sipiidi entono- n’omugugu omunene (nga ebikozesebwa mu byuma).
Synchronous belt multi axis module: Sipiidi ya waggulu long stroke, esaanira emigugu emitono (nga ebyuma ebisunsula).
Linear motor multi axis module: ultra-sipiidi ya waggulu nnyo n'obutuufu (nga okukwata wafer ya semiconductor).
4. Kika ki eky’ebipimo ebikulu ebyetaaga okumanya okulonda model?
|
Parameter |
Okunnyonnyola |
|
Omuwendo gw’embazzi n’ensengeka |
nga XYZ ekisiki bisatu-, ekisiki kya XY+ eky’okuzimbulukuka, n’ebirala. |
|
Okutambula okw’ekisiki ekimu |
Obuwanvu bw’entambula ku buli kisiki (okugeza. 500mm ku X-ekisiki ne 300mm ku Y-ekisiki). |
|
Obutuufu bw’okuyunga |
Multi axis collaborative positioning obutuufu (nga ± 0.02mm). |
|
Obusobozi bw’okutikka |
Omugugu gw’enkomerero gwonna (nga tulowooza ku nkola ya Z-ekisikirize ky’ekisiki). |
|
Enkola y’okuvuga |
Sikulufu (obutuufu), omusipi ogukwatagana (sipiidi), mmotoka ya layini (sipiidi ya waggulu nnyo). |
|
Enkola y'okufuga |
Okufuga omukka, EtherCAT, Profinet, n’ebirala. |
5. Njawulo ki eri ku modulo za single axis
|
Ekintu eky’okugeraageranya |
Module ya Linear eya Multi Axis |
Single axis Module ya layini |
|
Enkola |
Enkola Enzibu (Arc, Diagonal) . |
Entambula ya Linear ey’Oludda Olumu |
|
Okufuga obuzibu |
Yeetaaga enkola y’okuyingiza (multi axis interpolation algorithm). |
Okufuga okw’ekisiki ekimu okwangu |
|
Omuwendo |
Waggulu (mota n’ebifuga ebisingawo) . |
Okussa |
|
Ensonga z’okukozesa |
Emirimu egy’obutuufu egy’ebitundu ebingi |
Enkwata ya linear ennyangu |
Axis Stacking Order ne Yinginiya w'ekkubo ly'emigugu
Module ya layini ya multi axis ezimba ekkubo lyayo ery’entambula nga eteeka ekisiki ekimu waggulu w’ekirala. Bayinginiya enteekateeka eno bagiyita ensengeka y’okusiba, era y’ekola enkyukakyuka y’enkola yonna. Ekisiki ekya wansi kitwala obuzito obujjuvu obwa buli kisiki waggulu waakyo, nga kwogasse n’omugugu ogw’omugaso. N’olwekyo, ekisiki ekya wansi kyetaaga mmotoka esinga obunene n’eggaali y’omukka esinga okukaluba mu mugogo. Okwawukanako n’ekyo, ekisiki eky’okungulu, kitwala eggaali yaakyo yokka n’ekintu ekikozesebwa ku nkomerero. N’olwekyo, bayinginiya bateeka entambula esinga obuzito, esinga mpola ku musingi. Bateeka entambula esinga okubeera ennyangu, ey’amangu waggulu. Ensengeka eno ekuuma inertia wansi awali sipiidi esinga obukulu.
Master-Okukwataganya Omuddu ku Dual-Drive Gantry Axes
Ekikondo ekiwanvu ekya gantry kitera okwetaaga mmotoka bbiri ezikwatagana okutambuza ekisiki kya X kimu nga tekikyusiddwa. Bayinginiya kino bakiyita ensengeka ya dual-drive oba gantry axis. Motor emu etambula nga master. Mota eyookubiri egoberera nga omuddu, ng’erondoola master okuyita mu feedback yaayo eya encoder. Naye enjawulo entonotono wakati w’eggaali y’omukka ebbiri ezivuga zireeta ensobi ya skew okubuna ekikondo. Cross-coupling control egerageranya okusoma kwa enkoda zombi obutasalako. Etereeza motor esigadde emabega mu kiseera ekituufu. N’ekyavaamu, gantry evuga emirundi ebiri-etereezeddwa obulungi-ekwata square ya beam ku rail. Kisigala mu bbandi y’okugumiikiriza ennywevu, ne mu kiseera ky’okusitula amangu.
Orthogonality ne Straightness Error Stack-Waggulu Okubuna Ekisiki
Buli ekisiki ssekinnoomu mu modulo ya ekisiki ekingi kitwala obugolokofu bwayo n’okugumiikiriza kwa squareness. Bayinginiya bwe basimba embazzi ssatu mu nsengeka ya XYZ, ensobi zino entonotono zeeyongera okusinga okusazaamu. Ensobi entono ey’obugolokofu wakati w’ekisiki kya X ne Y, okugeza, eraga ng’ekkubo eriseeseetuse. Kino kibaawo ne bwe kiba nti buli kisengejja kitambula mu layini engolokofu entuufu ku bwakyo. Omulongooti wansi gufunza engeri ensibuko z’ensobi eza bulijjo gye zituuma mu nsengeka ya XYZ eya bulijjo.
|
Ensibuko y'Ensobi |
Ensibuko |
Ebikosa Ekkubo |
Enkola y’Okuliyirira |
|
Ensobi mu Bugolokofu |
Okukyama kw’eggaali y’omukka ey’ekisiki kimu- |
Ekkubo ly’omu kitundu bow |
Rail preload, emmeeza ya maapu |
|
Ensobi mu Orthogonality |
Enkoona y'okussaako ekisiki-okutuuka ku-ekisiki |
Ekkubo erya skewed erya diagonal |
Ekintu ekinyweza squareness, okutereeza software |
|
Ensobi mu Gantry Skew |
Dual-drive beam desync |
Okuzimbulukuka kw’ebikondo, okusiba |
Cross-okufuga okuyunga |
|
Okukyusakyusa okudda emabega |
Ggiyabookisi oba okuzannya okuyungibwa |
Position jump ku kudda emabega |
Emmeeza y’okuliyirira abazze emabega |
|
Okuwuguka kw’ebbugumu |
Okufumbisa mmotoka ne sikulaapu |
Slow position creep |
Okubuguma-okubuguma-up cycle, ebbugumu offset maapu |
|
Omusomo gwa Robotics ogwa TallMan |
Layini ya Module ya Linear ya Multi Axis |
Olukungaana lw’omutendera gwa XYZ olukaliddwa |
Emmeeza y’okuliyirira amakolero |
Omulongooti 1: Ensonda z’ensobi eza bulijjo n’enkola z’okuliyirira mu modulo za layini ez’ensengekera eziwera.
Inertia Okukwatagana Wakati w’Embazzi Ezitumbidde
Motoka eri ku kisiki ekya wansi terina okwanguya sipiidi yaayo yokka wabula ne buli kisiki ekissiddwa waggulu waayo. N’olwekyo, bayinginiya ba sayizi ya mmotoka ya ekisiki ekya wansi okusinziira ku buzito obutambula obugatta, so si buzito bw’eggaali y’omu kitundu bwokka. Mu kiseera kino, obutakwatagana wakati wa motor inertia ne load inertia kiyinza okuleeta resonance mu kiseera ky’enkyukakyuka z’obulagirizi obw’amangu. Kale, bayinginiya ba drive batera okutunuulira omugerageranyo gw’omugugu ogutegeerekese-ku-motor inertia ratio. Enkola eno ekuuma servo loop nga nnywevu okubuna full stroke.
Enzirukanya y’olujegere lwa waya n’amasoboza olw’ebizimbe ebitambula
Buli ekisiki ekissiddwa ku kisenge ekirala ekitambula kisika waya yaayo eya mmotoka ne waya ya enkoda okuyita mu sitaki. Ebiseera ebisinga layini y’empewo etambula nazo. Olujegere lw’amasoboza, era oluyitibwa ekitwala waya, lulungamya ekibinja kino okuyita mu nsengekera z’okubeebalama eziddiŋŋana awatali kunyiga oba okusika. Ekirala, radius y’okubeebalama y’olujegere erina okukwatagana n’ekipimo ky’okubeebalama ekitono ekya cable. Bwe kitaba ekyo, kondakita abali munda bajja kukoowa ne bamenya nga bukyali. Mu ngeri y’emu, okuyisa olujegere ku kisiki ekisinga okutambula amangu-kitera okukendeeza ku bbanga lyonna ery’okutambula. Okulonda kuno kwongera ku bulamu bwa cable.
Okupima Fuleemu okukwatagana n’okuliyirira Backlash
Module ya multi axis yeetaaga fuleemu ya coordinate egabanyizibwa nga tennaba kukola ntambula ekwatagana okuyita mu axes zonna awamu. Enkola z’okupima zipima entambula entuufu eya buli kisiki okusinziira ku mutindo gw’okujuliza. Batereka okukyama nga emmeeza y’okuliyirira. Mu ngeri y’emu, backlash mu buli axis gearbox oba coupling ereeta position offset entono. Okukyusakyusa kuno kulabika buli ekisiki ekyo lwe kikyusa obulagirizi. N’olwekyo, abafuga bakozesa omuwendo gw’okuliyirira okudda emabega ku buli nkyukakyuka y’obulagirizi. Omutendera guno gukuuma ekifo ky’ekintu ekisembayo nga kituufu.
Ensengeka z’okussaako: Cantilever, Gantry, ne Stacked Structures
Ensengeka ya cantilever egaziya ekisiki kimu nga tekiwagirwa kuyita ku musingi gwayo, kale ekwatagana n’emigugu emitono n’okutuuka okumpi. Ensengeka ya gantry entuufu, mu kiseera kino, ewagira crossbeam okuva ku nkomerero zombi. Obuwagizi buno busitula nnyo obugumu ku spans empanvu n’emigugu emizito. Omunaala gwa XYZ ogutuumbiddwa mu bujjuvu, okwawukana ku ekyo, gukuuma buli kisiki nga kikwatagana era nga kye-kirimu. Ffoomu eno ekwatagana n’envulopu ezinywevu ez’ekifo we bakolera nga siteegi z’okukebera oba ezigaba. Okutwaliza awamu, ensengeka y'okussaako erina okugoberera ekkubo ly'omugugu n'ekifo ekiri wansi, so si nsengeka esookerwako.
Okulonda Axis Order ku nkola yo
Mu bufunze, bayinginiya balina okulonda ensengeka y’ekisiki n’ensengeka okusinziira ku nkula y’entambula yennyini. Ebibuuzo bisatu bye bisinga obukulu: ekisiki ki ekisinga okutambula amangu, ekisiki ki ekisinga okutwala obuzito, n’engeri ekkubo gye lirina okunyweza obugolokofu bwalyo. Module ya layini ya multi axis etegekeddwa obulungi-ekendeeza ku stack y'ensobi-up. Era ekuuma enkola ya cable nga nnyangu era ekwatagana ne sizing ya motor n’embeera z’omugugu entuufu okubuna buli axis mu stack.
Okumanya ebisingawo ku Technical parameters, Industries, Tec labrary, Projects, Amawulire, nsaba okeberewww.tallman-robotics.comoba Yunga ku TallMan Robotics:YouTube · TikTok · Facebook · LinkedIn
Hot Tags .: multi axis linear module, China multi axis linear module abakola, abagaba ebintu, ekkolero


